Выберите язык
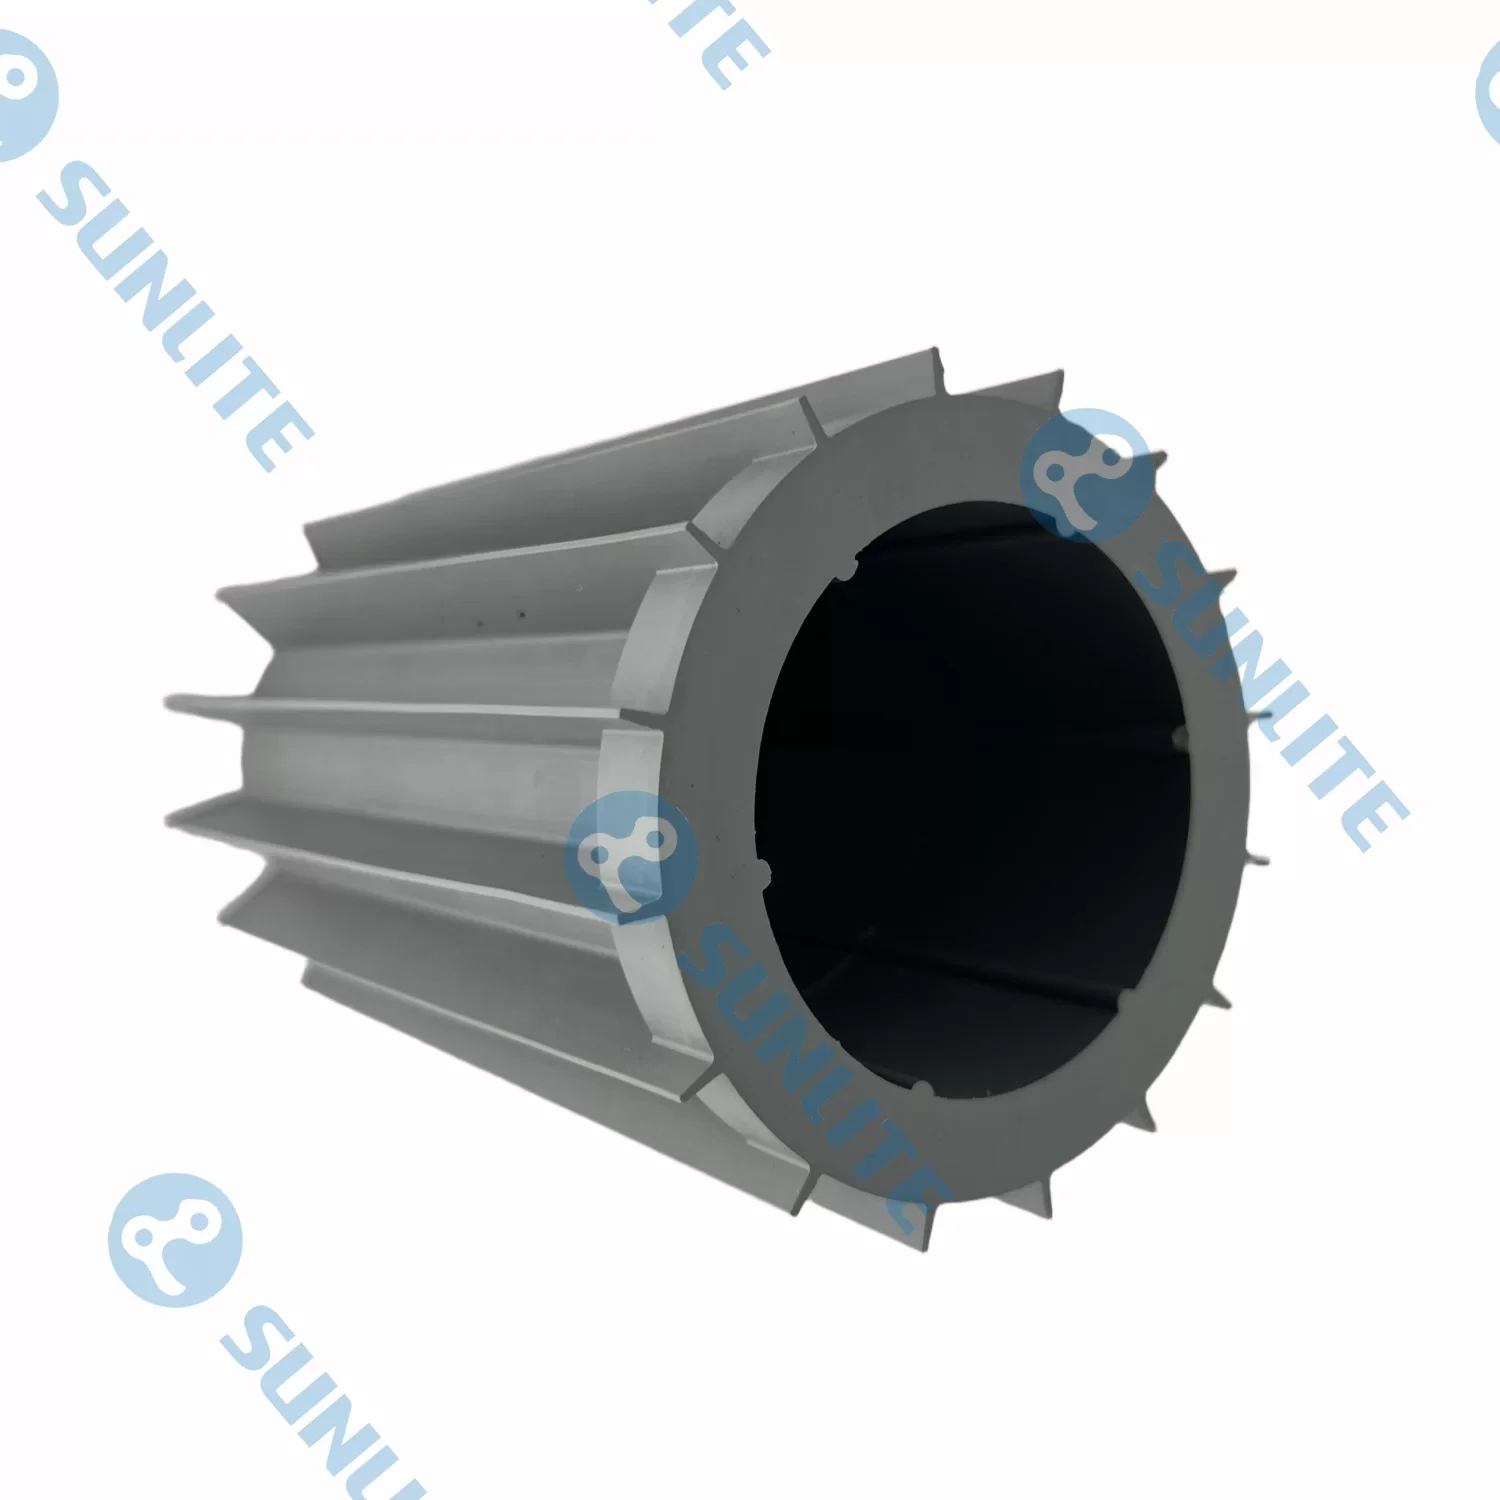
Безмолвные глубины наших океанов и подводная инфраструктура нашей глобальной экономики представляют собой одни из самых неумолимых сред, известных инженерному делу. От биообрастания, которое скапливается на корпусах огромных контейнеровозов, до тонкого ила, который оседает в глубоководных исследовательских зонах, необходимость точного механического вмешательства имеет первостепенное значение. В авангарде этой подводной революции находится специализированный компонент, который устраняет разрыв между цифровым интеллектом и физическим трудом: роликовая щетка для дайвинг-робота .

Гидродинамическая необходимость роликовой щетки для водолазного робота
В среде, где каждому движению препятствует плотность воды, эффективность робота-пылесоса во многом зависит от его способности взаимодействовать с поверхностями, не теряя при этом опоры или ориентации. Введение роликовая щетка для дайвинг-робота фундаментально изменило то, как автономные подводные аппараты и аппараты с дистанционным управлением управляют очисткой поверхности. В отличие от наземных роботов, подводная система должна бороться с течением и плавучестью, а это означает, что высококачественная роликовая щетка в этом контексте действует не просто как инструмент для очистки, но и как стабилизирующая сила.
Когда щетка вращается против погруженного в воду корпуса или трубопровода, она создает локализованный вихрь, который действительно может помочь подтянуть робота ближе к рабочей поверхности. Этот эффект всасывания в сочетании с механическим перемешиванием щетинок позволяет роботу выполнять тяжелые задачи по техническому обслуживанию, которые в противном случае потребовали бы огромной гидравлической прижимной силы. Разработка этих щеток предполагает глубокое понимание динамики жидкости, гарантируя, что скорость вращения не создаст кавитации или чрезмерного сопротивления, которые могут истощить ограниченные запасы батареи робота.
Целостность поверхности и универсальная роликовая щетка-робот
Одной из основных проблем при обслуживании морских судов является невероятное разнообразие поверхностей, требующих ухода. Робот может начать свою миссию на корпусе яхты из полированного стекловолокна и закончить ее на ржавом стальном пилоне. Современный робот-роликовая щетка разработан с учетом этой универсальности. Инженеры отошли от универсальных решений, отдав предпочтение модульным нитям щеток, которые можно настроить в зависимости от конкретной твердости подложки.
Для деликатных применений, таких как очистка оптических датчиков глубоководной обсерватории или хрупкого корпуса исследовательского судна, щетка должна быть достаточно мягкой, чтобы удалить органическую пленку, не оставляя микроскопических царапин. Эти царапины, невидимые невооруженным глазом, служат идеальными опорными точками для будущего роста ракушек. Используя передовые синтетические волокна, которые сохраняют свою структурную память даже под сокрушительным весом нескольких сотен метров воды, современная роликовая щетка обеспечивает чистую поверхность, что фактически продлевает время между циклами технического обслуживания. Этот упреждающий подход к управлению поверхностью является краеугольным камнем современной защиты морских активов.
Тяговое усилие и крутящий момент в роботе с резиновыми роликовыми щетками
Удержание вертикальной или перевернутой поверхности под водой — это инженерный подвиг, который бросает вызов традиционной логике. Когда поверхность покрыта слоем скользких водорослей или вязкого масла, магнитные колеса или вакуумные гусеницы часто выходят из строя. Именно здесь робот с резиновыми роликовыми щетками превосходит. Включив резиновые элементы с высоким коэффициентом трения непосредственно в чистящий механизм, дизайнеры создали систему, в которой очистка и передвижение неразрывно связаны.
Прорезиненные детали катка служат двойной цели. В то время как щетинки выполняют основную задачу по удалению мусора, резиновые «жабры» или лопасти обеспечивают необходимое трение, чтобы продвигать робота вперед. Это особенно важно в зонах всплеска — области конструкции, где волны встречаются с воздухом, — где вода сильно насыщена кислородом и турбулентна. В этих зонах резиновая роликовая щетка обеспечивает однородное пятно контакта, которое поглощает удары прибойных волн, позволяя роботу продолжать свою работу, не будучи снесенным. Материаловедение, задействованное здесь, фокусируется на липкости, которая сохраняется в соленой воде, свойстве, которое требует специальных эластомерных соединений, устойчивых к осмотическому давлению и кристаллизации соли.
Усовершенствованная система удаления мусора с помощью роликовой щетки для роботизированных систем
Очистка подводной поверхности – это только полдела; другая половина — гарантировать, что выбитый материал не загрязнит окружающую среду и не засорит внутренние системы робота. Дизайн роликовая щетка для робота Приложения в морском секторе часто включают встроенный кожух или коллекторный кожух. Вращаясь, щетка направляет поток воды и мусора в определенную зону водозабора.
Эта очистка замкнутого цикла необходима для соблюдения экологических требований, особенно при удалении токсичных противообрастающих красок или инвазивных видов с корпусов кораблей в защищенных гаванях. Механическое действие щетки синхронизируется со встроенной системой фильтрации робота, создавая миниатюрную чистую среду в точке контакта. Такой уровень контроля невозможен при использовании традиционных струй воды под высоким давлением, которые имеют тенденцию разбрасывать мусор во всех направлениях. Точность роликовой щетки позволяет использовать хирургический подход к обслуживанию, при котором удаляется только нежелательный материал, оставляя нетронутыми лежащие под ним защитные покрытия.
Логика движения робота-вертушки
Автономность подводного робота измеряется его способностью выполнять задачу с минимальным вмешательством человека. Чтобы добиться этого, робот-катящаяся щетка должна быть интегрирована в компьютер автомобиля посредством сложных контуров обратной связи. Если щетка сталкивается с особенно стойким участком известкового нароста, например ракушками или трубчатыми червями, датчики робота обнаруживают повышенный крутящий момент, необходимый для поддержания скорости вращения.
В ответ искусственный интеллект робота может регулировать угол подхода, замедлять движение вперед или увеличивать давление щетки, пока препятствие не будет преодолено. Эта интеллектуальная очистка предотвращает застревание робота или повреждение его двигателей. Кроме того, рисунок вращающейся щетки — будь то спираль, шеврон или шахматная конструкция выступов — выбирается в зависимости от основной задачи робота. Например, шевронный рисунок отлично направляет воду к центру щетки, что повышает эффективность всасывающей системы. Именно такой уровень детализации физической конструкции щетки позволяет роботам работать неделями в бескрайних просторах океана.

Безмолвные глубины наших океанов и подводная инфраструктура нашей глобальной экономики представляют собой одни из самых неумолимых сред, известных инженерному делу.